暗光 AOI 影像如何降噪?曝光、增益與 AI 去噪的取捨
AI也能降低影下在暗光噪點?
畫面太暗,拉高增益後雜訊滿天飛;拉長曝光,又開始拖影。暗光檢測真正難的地方,是每一個補救動作都可能傷到瑕疵訊號。
我們處理暗光 AOI 時,先固定成像條件,再比較曝光、增益、光源與 AI 去噪。順序不能反過來,否則模型可能把真正的細微瑕疵一起當成雜訊處理掉。
晟技術審閱:晟格科技 AOI 應用工程團隊
最後實質更新:2026 年 9 月 7 日
最後實質更新:2026 年 9 月 7 日
先把影像拍對,再談去噪
去噪的目的主要是瑕疵與背景的差異更穩定,在比較之前,相機、鏡頭、光源、治具和物件速度先固定,才有資格比較不同演算法。
實務原則:原始影像一定要保留。處理後影像可以用於判定,但發生爭議時,必須回得去看當時相機真正拍到什麼。
曝光、增益與動態模糊怎麼取捨
| 調整方式 | 能改善什麼 | 要盯住的代價 |
|---|---|---|
| 拉長曝光 | 提高暗部訊號 | 移動中的物件可能模糊 |
| 提高增益 | 不改變曝光下提高亮度 | 暗部雜訊也會同步放大 |
| 改善光場 | 直接提高有用對比 | 需同時確認反光、均勻度與治具空間 |
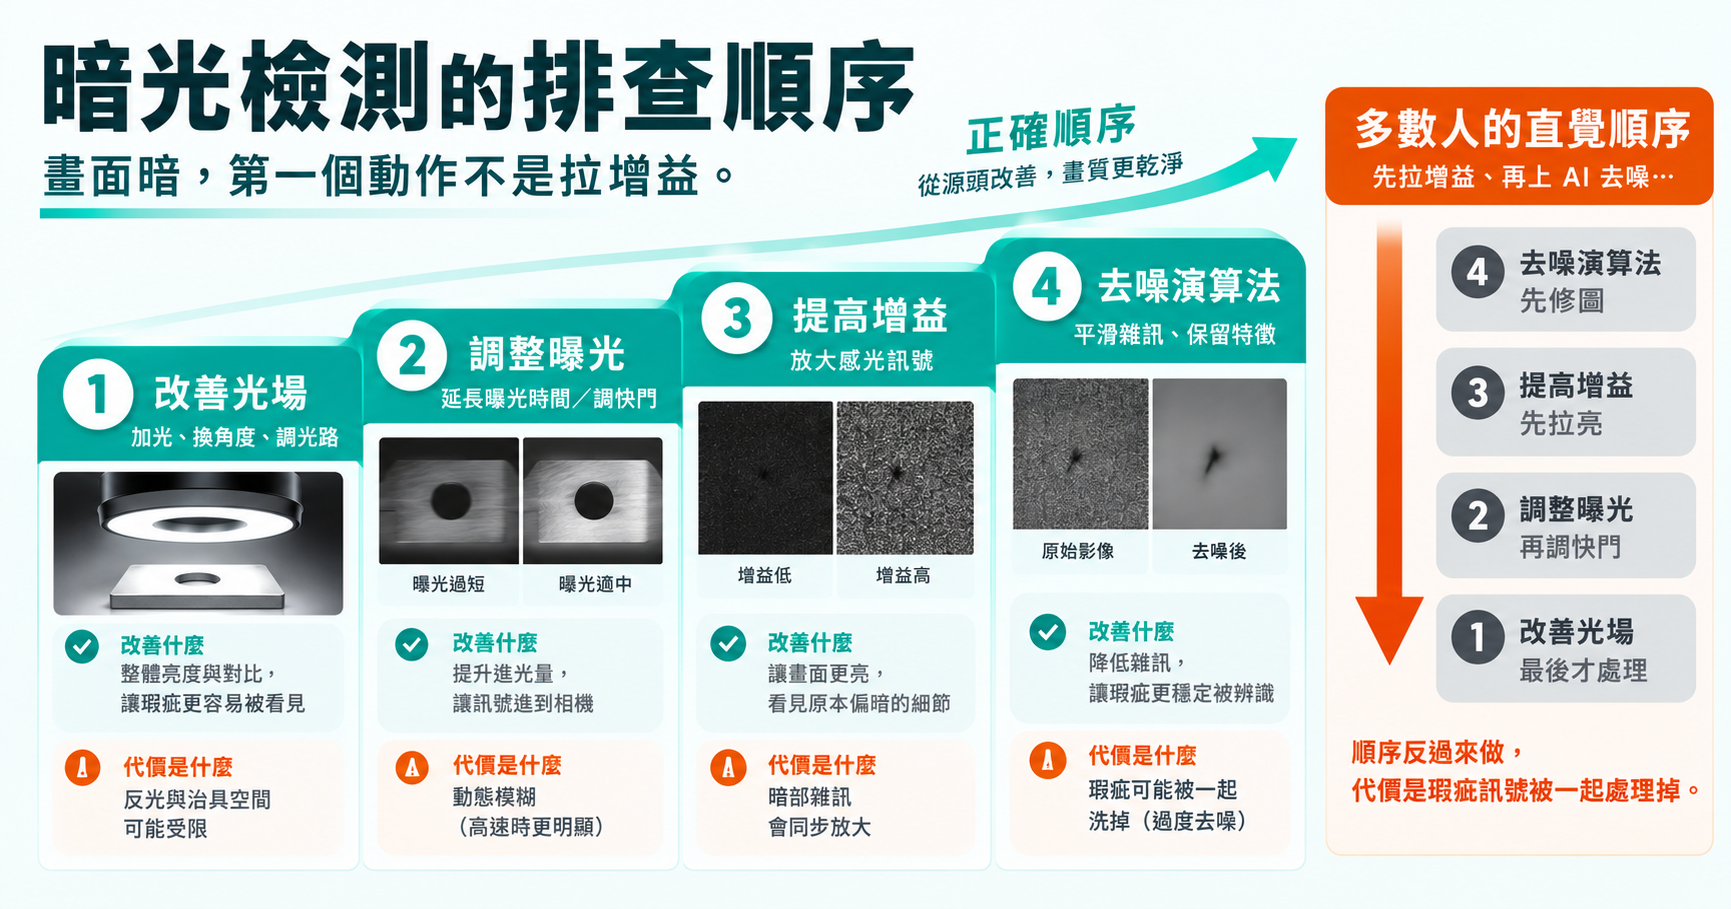
先用光場取得可辨識的訊號,再調曝光;增益通常是最後的手段。
AI 去噪該放在哪個位置
AI 去噪可以作為影像前處理或輔助判讀,但模型訓練時必須包含真正的瑕疵。只用乾淨圖片和人工加雜訊訓練,常常無法代表產線上的光影、震動和表面變化。
- 保留原圖、去噪圖與最後判定圖,三者都要可追溯。
- 用含瑕疵的影像比較處理前後,確認刮痕、孔洞、缺角沒有被平滑掉。
- 不要只看 PSNR 或視覺觀感;AOI 要看的是檢出、誤判和量產節拍。
暗光檢測的排查順序
畫面暗,不代表先調相機。下面的順序能把「光不夠」「物件在動」「鏡頭看錯位置」和「演算法判錯」分開處理。
- 1先看原始影像有沒有訊號
把同一顆 OK 與 NG 放在相同位置,確認瑕疵在未處理圖裡是否有亮度、紋理、邊緣或形狀差異。若沒有,先改光場或視野。
- 2用速度決定曝光上限
先用產品移動距離、允許模糊和實際節拍估出可用曝光範圍,再判斷還缺多少光,而不是先把曝光拉到最亮。
- 3調整光源與反射路徑
改變光線方向、擴散、距離或遮光,讓瑕疵比背景更清楚。這一步的收益通常比加增益更乾淨。
- 4最後才比較去噪策略
比較傳統濾波、AI 去噪和不去噪三條流程。重點是每一類瑕疵的判定,而不是哪張照片看起來最平滑。
- 5帶回產線連續驗證
把光源暖機、連續送料、速度變化和批次差異加進來。靜態桌面拍得清楚,不等於量產時仍然清楚。
要交給 AI 的,不只是「一堆暗圖」
去噪模型最容易被誤用在資料準備。真正需要的是能代表產線的影像組合:不同亮度、不同速度、不同批次,以及每一種您不能漏掉的瑕疵。
| 資料類型 | 至少要涵蓋 | 常見失誤 |
|---|---|---|
| OK 影像 | 不同批次、正常亮度浮動、允許的定位變化 | 只收集最乾淨、最亮的良品 |
| NG 影像 | 每種關鍵瑕疵在不同暗部條件下的樣子 | 去噪前後沒有逐一確認瑕疵是否還在 |
| 保留集 | 訓練過程完全不看的批次或日期 | 同一件產品的相似影像同時進入訓練和測試 |
上線前怎麼驗證瑕疵沒有被洗掉
同一批 OK/NG 樣品要同時走原始流程和去噪流程。比對每一類瑕疵的漏檢、誤判、處理時間與影像差異;若處理後結果變好卻說不清楚哪一類樣品受益,就還不適合放進量產判定。
驗收報告至少要有
- 原始影像、處理影像與判定影像的對照。
- 每種 NG 的樣本數、檢出、漏檢與誤判紀錄。
- 曝光、增益、光源、速度與模型版本。
- 去噪失敗時的人工複判與復歸流程。